
Selbstfahrendes Fracht- und Fahrzeuginspektionssystem
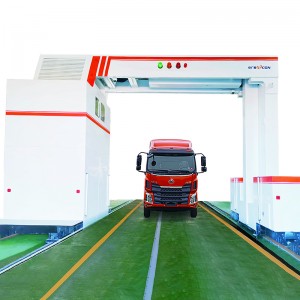
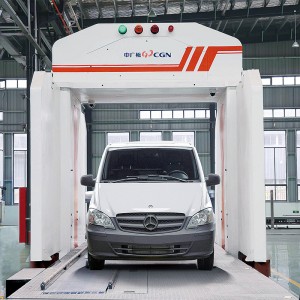
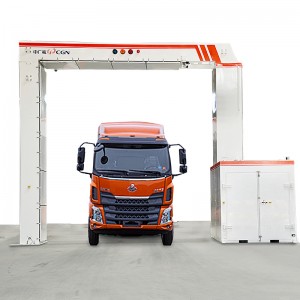
Das selbstfahrende Fracht- und Fahrzeuginspektionssystem BGV7600 basiert auf Betatron und ist mit einem Radantrieb ausgestattet, der es dem System ermöglicht, sich auf normalen Straßen im Inspektionsbereich über kurze Distanzen selbstständig fortzubewegen. Um die Inspektionseffizienz und -genauigkeit zu verbessern, hat Begood zahlreiche mechanische Komponenten des mobilen Inspektionssystems überarbeitet. So wurde beispielsweise das Antriebssystem von der Bodenschiene auf das Radantriebssystem umgestellt, wodurch der Platzbedarf reduziert und der Aktionsradius vergrößert wird. Das Radantriebssystem verringert nicht nur den Aufwand für die Tiefbauarbeiten, sondern ermöglicht auch die Inspektion bei kleinen Auslenkungswinkeln. Bei Bildern mit überlappenden Bereichen kann diese Funktion genutzt werden, um das zu inspizierende Fahrzeug aus verschiedenen Winkeln erneut zu scannen und so die Effizienz der Inspektion verdächtiger Gegenstände zu steigern. Das System verfügt über zwei Betriebsmodi: Durchfahrtsmodus und mobiler Scanmodus. Der mobile Scanmodus wird vom integrierten Radantriebssystem angetrieben. Dank des selbstschützenden Designs ist keine Schutzwand erforderlich, wodurch der Tiefbauaufwand reduziert wird.
Das System benötigt wenig Platz und eignet sich für die Durchstrahlungsbildprüfung von Nutzfahrzeugen an Prüfstellen mit begrenztem Platzangebot.
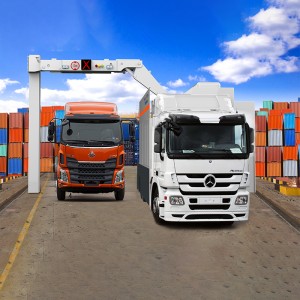
- Höherer Durchsatz, mindestens 100 Nutzfahrzeuge pro Stunde im Drive-Through-Modus und mindestens 20 Nutzfahrzeuge pro Stunde im mobilen Scanmodus
- Strahlenschutz für den Fahrer, automatische LKW-Fahrerhaus-Ausschlussfunktion und Ein-Tasten-Umschaltung in den mobilen Scanmodus
- IDE-Technologie, Unterstützung der Materialdiskriminierung
- Reichhaltige Systemintegrationsschnittstelle
- Weniger zivile Arbeit
- Fähigkeit zu Übergängen über kurze Distanzen, flexible Inspektion im Inspektionsbereich